Control de motores de CC
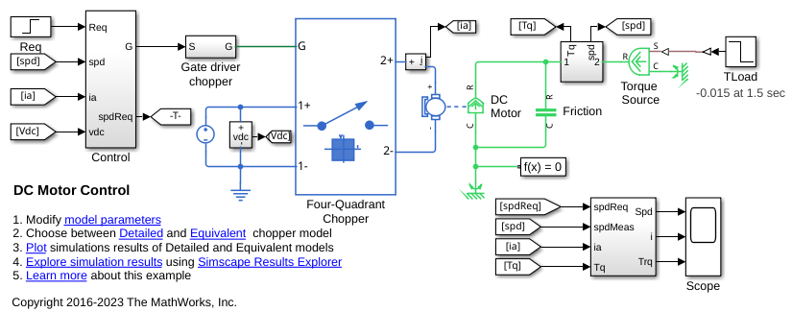
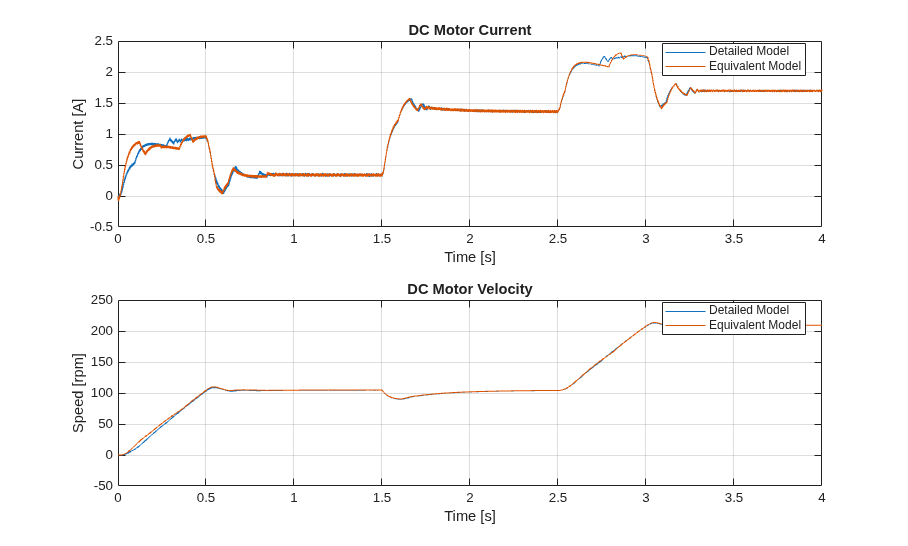
R2026bEste ejemplo muestra una estructura de control de velocidad en cascada para un motor de CC. Se utiliza un convertidor Chopper de cuatro cuadrantes controlado por PWM para alimentar al motor de CC. El subsistema Control incluye el bucle de control de velocidad externo, el bucle de control de corriente interno y la generación de PWM. El tiempo total de simulación (t) es 4 segundos. En el instante t= 1,5 segundos, el par de carga aumenta. En el instante t= 2,5 segundos, la velocidad de referencia cambia de 1.000 rpm a 2.000 rpm.
Modelo
Comparar resultados de simulación de modelos detallados y equivalentes
Resultados de simulación en tiempo real
Este ejemplo se ha probado en estas plataformas:
Plataforma objetivo Speedgoat™ Performance en tiempo real con CPU Intel® 3.5 GHz i7 multicore y 4 GB de RAM.
dSPACE® SCALEXIO LabBox con Intel® Core XEON E3-1275v3 a 3.5 GHz y 4 GB de RAM.
Puede ejecutar este modelo en tiempo real con un tamaño de paso de 20 microsegundos usando el solver local de Simscape. Para tasas de muestreo pequeñas, puede producirse un desbordamiento de tarea durante la ejecución de la tarea inicial debido a una caché fría. Para evitar este desbordamiento, si la plataforma seleccionada admite estas opciones, relaje el comportamiento de arranque especificando un número limitado de desbordamientos de tarea o aumentando el tiempo de muestreo de tareas periódicas durante la fase de arranque de la aplicación en tiempo real.

