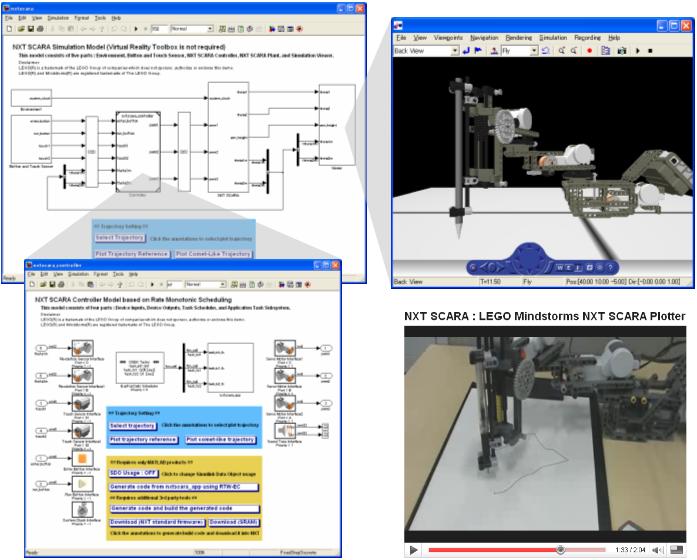
NXT SCARA (Two-Link Planar Robot Arm) Controller Design
NXT SCARA Model-Based Design based on Embedded Coder Robot NXT.

Ahora está siguiendo esta publicación
- Verá actualizaciones en las notificaciones de contenido en seguimiento.
- Podrá recibir correos electrónicos, en función de las preferencias de comunicación que haya establecido.
Citar como
Yorihisa Yamamoto (2026). NXT SCARA (Two-Link Planar Robot Arm) Controller Design (https://la.mathworks.com/matlabcentral/fileexchange/22126-nxt-scara-two-link-planar-robot-arm-controller-design), MATLAB Central File Exchange. Recuperado .
Agradecimientos
Inspirado por: Embedded Coder Robot NXT Demo, NXTway-GS (Self-Balancing Two-Wheeled Robot) Controller Design
Inspiración para: NXTway-GS (Self-Balancing Two-Wheeled Robot) Controller Design, NXT Ballbot (Self-Balancing Robot On A Ball) Controller Design
Información general
- Versión (10,9 MB)
Compatibilidad con la versión de MATLAB
- Compatible con cualquier versión
Compatibilidad con las plataformas
- Windows
- macOS
- Linux

