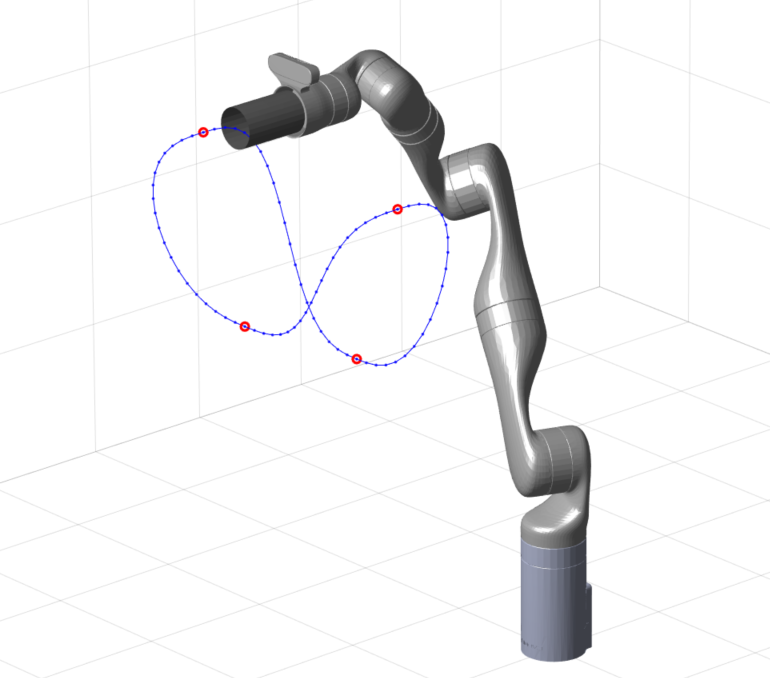
Trajectory Planning for Robot Manipulators
MATLAB and Simulink examples for trajectory generation and evaluation of robot manipulators.
https://github.com/mathworks-robotics/trajectory-planning-robot-manipulators
Ahora está siguiendo esta publicación
- Verá actualizaciones en las notificaciones de contenido en seguimiento.
- Podrá recibir correos electrónicos, en función de las preferencias de comunicación que haya establecido.
Citar como
MathWorks Student Competitions Team (2026). Trajectory Planning for Robot Manipulators (https://github.com/mathworks-robotics/trajectory-planning-robot-manipulators), GitHub. Recuperado .
Información general
- Versión (1,06 MB)
-
 Ver licencia en GitHub
Compatibilidad con la versión de MATLAB
- Compatible con cualquier versión desde R2019b
Compatibilidad con las plataformas
- Windows
- macOS
- Linux
Para consultar o notificar algún problema sobre este complemento de GitHub, visite el repositorio de GitHub.
Para consultar o notificar algún problema sobre este complemento de GitHub, visite el repositorio de GitHub.

