Planificación de robots móviles
R2026aLos algoritmos enumerados en estas categorías pueden proporcionar asistencia a lo largo de todo el flujo de trabajo de robótica móvil, desde el mapeo hasta la planificación y el control. Puede crear mapas de entornos con cuadrículas de ocupación, desarrollar algoritmos de planificación de trayectorias para robots en un determinado entorno, y ajustar controladores para seguir un conjunto de waypoints. Realice una estimación de estados en base a los datos del sensor de LIDAR desde el robot.
Categorías
- Mapeo y localización
Mapeo con escaneo de LiDAR y localización por filtro de partículas
- Planificación y seguimiento de trayectorias
Planificación y seguimiento de trayectorias
Ejemplos destacados
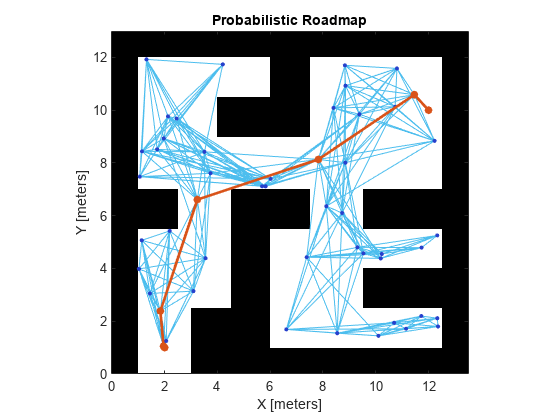
Planificación de trayectorias en entornos de diferente complejidad
Calcule una trayectoria libre de obstáculos entre dos ubicaciones en un determinado mapa utilizando el planificador de trayectorias basado en roadmap probabilístico.

Crear mapas con poses conocidas
Cree un mapa de un entorno usando lecturas del sensor de distancia y poses del robot para un robot de tracción diferencial.

