Continuous
R2026bUtilice bloques de la biblioteca Continuous para modelar sistemas que cambian suavemente a lo largo del tiempo. Los bloques continuos generan salidas en cada paso de tiempo de simulación en lugar de a intervalos discretos. Utilice estos bloques para calcular derivadas, integrar señales, introducir retardos de transporte, implementar controladores PID o representar sistemas lineales como funciones de transferencia o modelos de espacio de estados.
Para añadir bloques de esta biblioteca al modelo, consulte Add Blocks to Models.
Bloques
 | Derivative | Calcular la derivada continua aproximada de la señal de entrada continua con respecto al tiempo |
 | Descriptor State-Space | Model continuous linear system as system of implicit state-space equations |
 | Entity Transport Delay | Introduce a delay in propagation of a SimEvents message |
 | First Order Hold | Implement linearly extrapolated first order hold on input signal |
 | Integrator | Integrate signal |
 | PID Controller | Continuous-time or discrete-time PID controller |
 | PID Controller (2DOF) | Continuous-time or discrete-time two-degree-of-freedom PID controller |
 | Second-Order Integrator | Second-order integration of input signal |
 | State-Space | Implementar un sistema de espacio de estados lineal |
 | Transfer Fcn | Modelar un sistema lineal como una función de transferencia |
 | Transport Delay | Retrasar entrada por la cantidad de tiempo especificada |
 | Variable Time Delay | Delay input by variable amount of time |
 | Variable Transport Delay | Delay input by variable amount of time |
 | Zero-Pole | Model system using zero-pole-gain transfer function |
Herramientas
| Library Browser | Find and add blocks to model |
Temas
- Add Blocks to Models
Use the Library Browser and quick insert menu to insert blocks.
- Model a Continuous System
Model a system with variables defined at all time values.
Información relacionada
Ejemplos destacados
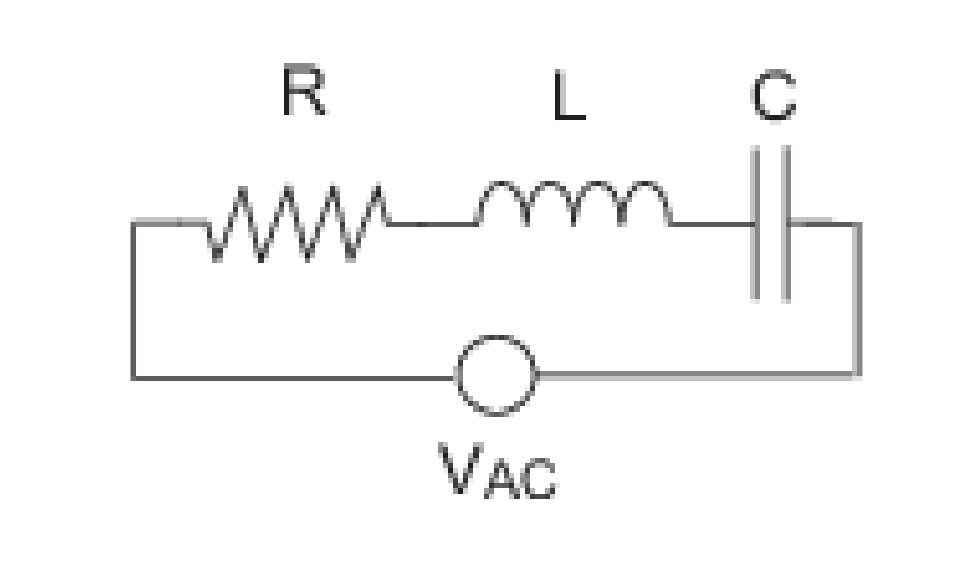
Modelar un circuito RLC en serie
Modele un circuito RLC en serie evitando bucles algebraicos usando el bloque Descriptor State-Space.
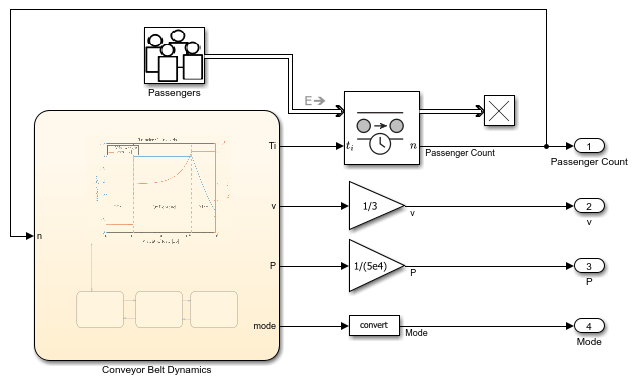
Model Conveyor Belt as Cyber-Physical System
Model a variable-speed conveyor belt as a cyber-physical system by combining continuous-time, discrete-event, and finite-state modeling techniques. The model in this example integrates the modeling techniques required to represent the cyber-physical system into a single simulation environment by using Simulink®, SimEvents®, and Stateflow®.
Recursos de formación
Hardware virtual y laboratorios para controles
Aprenda cómo crear sistemas de control por retroalimentación de lazo abierto/cerrado, el cálculo de funciones de transferencia y la realización de análisis de posición.

