Modelos LPV y LTV
R2026aCree, manipule, analice y simule modelos lineales de parámetros variantes (LPV) y modelos lineales variantes en el tiempo (LTV). Estos modelos pueden aproximar sistemas no lineales y permiten aplicar eficazmente técnicas de diseño lineal a modelos no lineales.
Con las funciones disponibles, puede:
Crear modelos LPV o LTV a partir de expresiones matemáticas.
Crear modelos LPV o LTV que interpolen los resultados de la linealización en una cuadrícula de condiciones de funcionamiento.
Simular la respuesta en el tiempo.
Especificar conexiones basadas en señales entre modelos variables y con modelos LTI.
Muestrear la dinámica sobre una cuadrícula de parámetros para obtener aproximaciones LTI locales.
Discretizar y remuestrear modelos LPV o LTV.
Funciones
Bloques
 | LPV System | Simular sistemas lineales de parámetros variantes (LPV) |
 | LTV System | Simulate linear time-varying (LTV) systems (Desde R2024a) |
 | Varying Delay | Varying delay with support for fixed delay and zero delay (direct feedthrough) (Desde R2024a) |
 | Varying Lowpass Filter | Filtro de Butterworth con coeficientes variables |
 | Varying Notch Filter | Filtro de rechazo de banda con coeficientes variables |
 | PID Controller | Continuous-time or discrete-time PID controller |
 | PID Controller (2DOF) | Continuous-time or discrete-time two-degree-of-freedom PID controller |
 | Varying Transfer Function | Función de transferencia con coeficientes variables |
 | Varying State Space | State-space model with varying matrix values |
 | Varying Observer Form | Observer-form state-space model with varying matrix values |
 | Discrete Varying Delay | Discrete varying delay with support for fixed delay and zero delay (direct feedthrough) (Desde R2024a) |
 | Discrete Varying Lowpass | Filtro de Butterworth discreto con coeficientes variables |
 | Discrete Varying Notch | Filtro de rechazo de banda en tiempo discreto con coeficientes variables |
 | Discrete PID Controller (2DOF) | Discrete-time or continuous-time two-degree-of-freedom PID controller |
 | Discrete PID Controller | Discrete-time or continuous-time PID controller |
 | Discrete Varying Transfer Function | Función de transferencia en tiempo discreto con coeficientes variables |
 | Discrete Varying State Space | Discrete-time state-space model with varying matrix values |
 | Discrete Varying Observer Form | Discrete-time observer-form state-space model with varying matrix values |
Temas
Conceptos básicos de los modelos LTV y LPV
- LTV and LPV Modeling
Fundamentals of linear time-varying and parameter-varying models. - Using LTV and LPV Models in MATLAB and Simulink
Create, analyze, and simulate linear parameter-varying and linear time-varying state-space models.
Usar modelos analíticos LTV y LPV
- LPV Model of Bouncing Ball
Construct an LPV representation of a system that exhibits multi-mode dynamics. - LPV Model of Engine Throttle
Model engine throttle behavior as a linear parameter-varying system. - Analysis of Gain-Scheduled PI Controller
Analyze gain-scheduled PI control of an LPV system. - LPV Model of Magnetic Levitation System
Create analytic LPV model from linearized equations of magnetic levitation system. - Gain-Scheduled LQG Controller
Demonstrate instability in gain-scheduled control when parameters vary too quickly.
Usar modelos LTV y LPV dispuestos en cuadrículas
- LPV Approximation of Boost Converter Model
Obtain linear parameter-varying approximation of a nonlinear Simscape™ Electrical™ model. - Design and Validate Gain-Scheduled Controller for Nonlinear Aircraft Pitch Dynamics
Approximate nonlinear behavior of airframe pitch axis dynamics using linear parameter-varying model. - LPV Model of Magnetic Levitation Model from Batch Linearization Results
Create a gridded LPV model from batch linearization results of a magnetic levitation model. - Reduced Order Modeling of a Nonlinear Dynamical System as an Identified Linear Parameter Varying Model (System Identification Toolbox)
Identify a linear parameter varying reduced order model of a cascade of nonlinear mass-spring-damper systems.
Ejemplos destacados
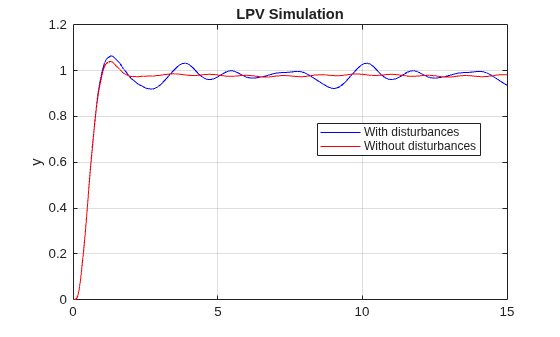
Control Design for Spinning Disks
Design a gain-scheduled H2 controller for a coupled-spinning disks model.
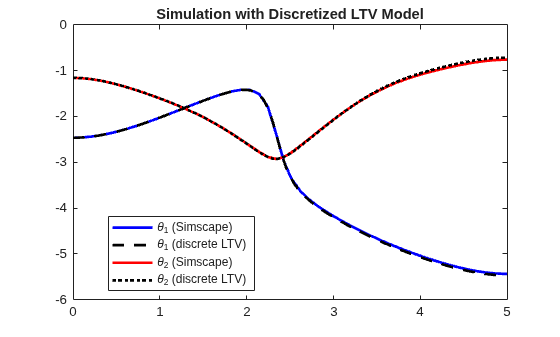
LTV Model of Two-Link Robot
Obtain a linear time-varying state-space model of a two-link robot along a trajectory.
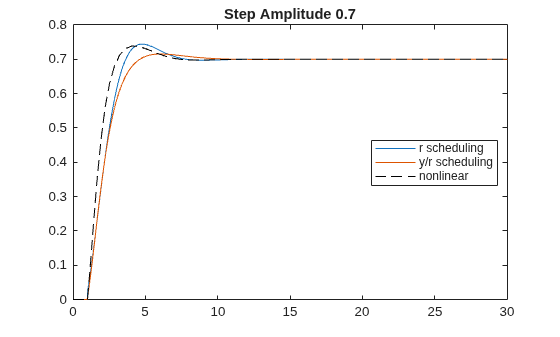
Hidden Couplings in Gain-Scheduled Control
Demonstrate hidden couplings in gain-scheduled control.
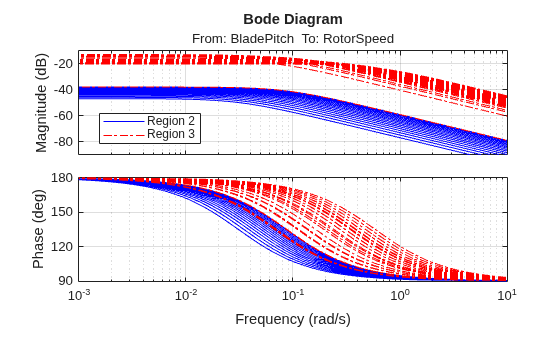
Control Design for Wind Turbine
Design a gain-scheduled controller for a linear parameter-varying model of wind turbine.
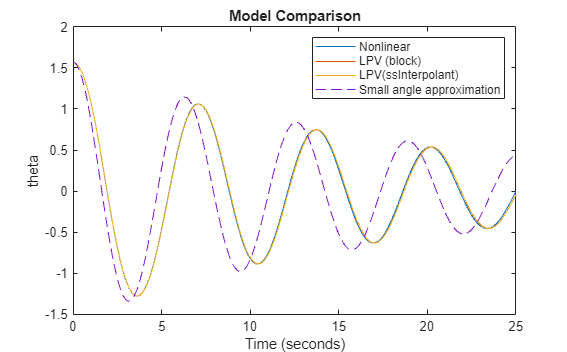
Create LPV Pendulum Model Using Batch Linearization
Create LPV model of Pendulum Using batch linearization results.

