Modelado de manipuladores
R2026aLos modelos de robot simulan las propiedades cinemáticas y dinámicas de los manipuladores robóticos y de otros sistemas de cuerpo rígido. Los modelos son objetos rigidBodyTree que contienen elementos rigidBody y rigidBodyJoint con transformaciones de articulaciones y propiedades inerciales.
Acceda a modelos predefinidos de determinados modelos comerciales, como Kinova® y KUKA™, utilizando la función loadrobot.
Importe modelos UDRF o Simscape™ Multibody™ existentes utilizando importrobot.
Exporte detalles URDF en formato de archivo desde el modelo de árbol de cuerpo rígido usando exportrobot o cree un objeto exportador URDF usando urdfExporter.
Modele el movimiento de los robots con modelos de movimiento en el espacio cartesiano o articular como objetos jointSpaceMotionModel y taskSpaceMotionModel.
Funciones
Bloques
 | Forward Dynamics | Aceleración de las articulaciones dados los estados y los pares articulares |
 | Inverse Dynamics | Pares articulares requeridos para un movimiento determinado |
 | Get Jacobian | Jacobianas geométricas para configurar robots |
 | Get Transform | Obtener una transformación entre marcos de cuerpo |
 | Gravity Torque | Pares articulares que compensan la gravedad |
 | Joint Space Mass Matrix | Matriz de masa del espacio articular para configurar robots |
 | Velocity Product Torque | Pares articulares que cancelan las fuerzas inducidas por la velocidad |
 | Joint Space Motion Model | Model rigid body tree motion given joint-space inputs |
 | Task Space Motion Model | Model rigid body tree motion given task-space inputs |
Temas
- Modelo de robot de árbol de cuerpo rígido
Explore la estructura y los componentes específicos de un modelo de robot de árbol de cuerpo rígido.
- Construir un robot paso a paso
Explore el proceso detallado de construcción de un robot, resaltando los diferentes componentes del robot y las llamadas a función para construirlo.
- Joint-Space Motion Model
Use joint-space motion model to characterize the motion of a manipulator under closed-loop joint-space position control.
- Task-Space Motion Model
Use task-space motion model to characterize the motion of a manipulator under closed-loop task-space position control.
- Dinámicas de robot
Analice diferentes elementos, propiedades y ecuaciones de la dinámica de robots de cuerpo rígido.
- Instalar el paquete de soporte Robotics System Toolbox Robot Library Data
Utilice el complemento para añadir datos de malla del robot.
Ejemplos destacados
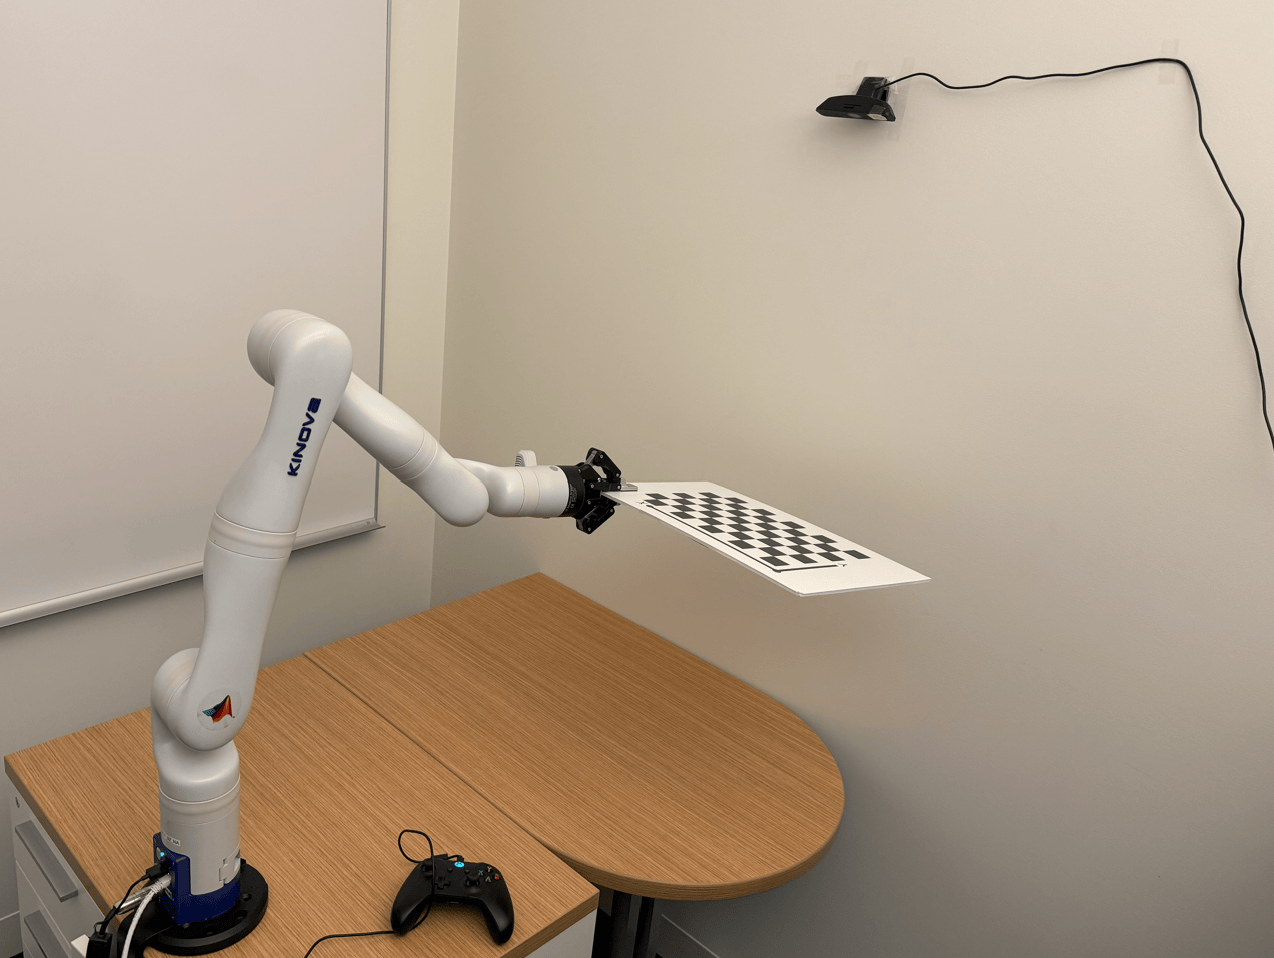
Estimate Pose of Fixed Camera Relative to Robot Base
Estimate the camera intrinsics for a fixed camera using hand-to-eye calibration.
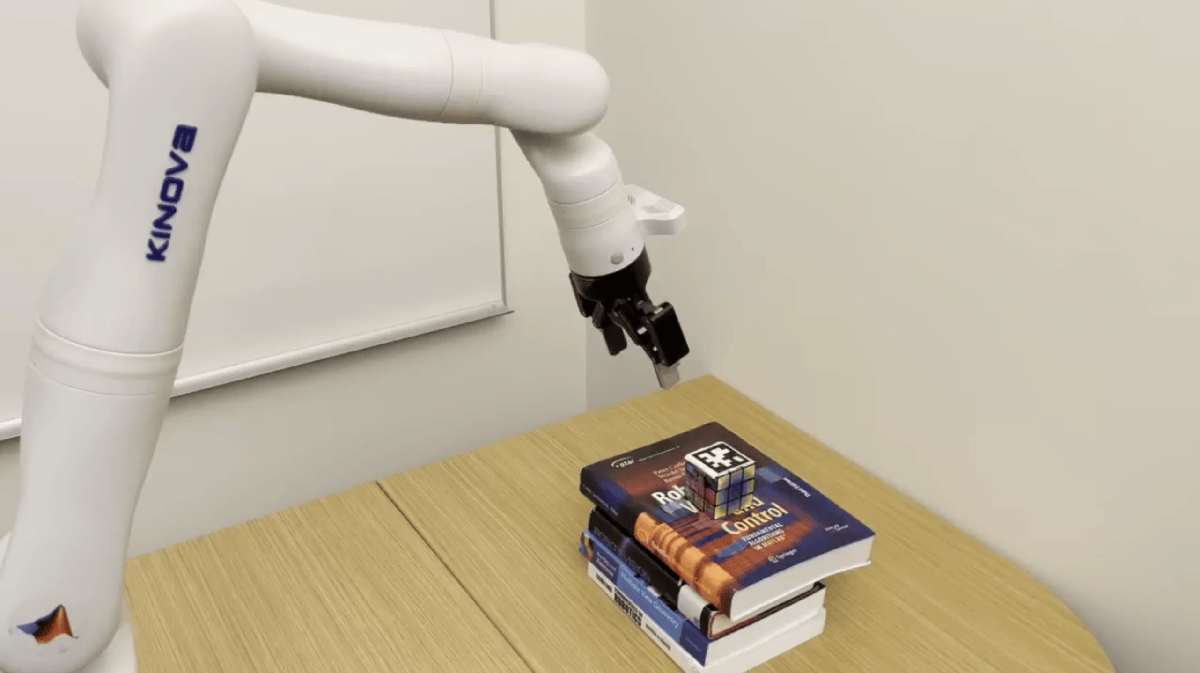
Estimate Pose of Moving Camera Mounted on a Robot
Perform and verify hand-eye calibration for a robot arm equipped with a camera.
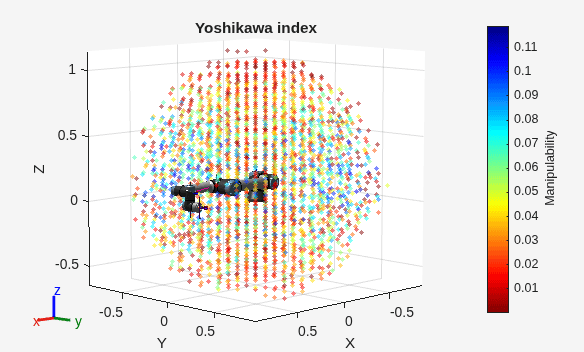
Workspace Analysis for Manipulators
Use workspace analysis to determine the regions of a robot workspace that have high manipulability.

Cargar modelos de robot predefinidos
Aprenda cómo cargar modelos de robot predefinidos para generar configuraciones de las articulaciones e interactuar con ellos.
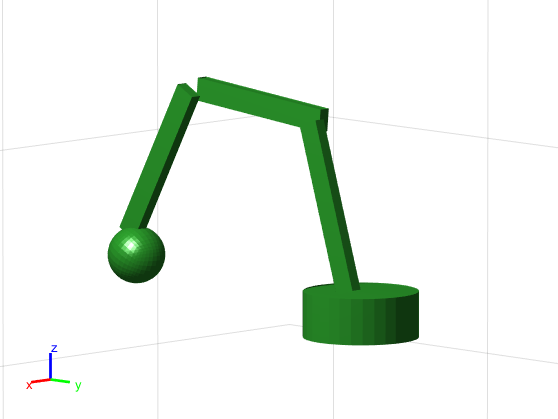
Construir modelos de árbol de cuerpo rígido básicos
Utilice elementos del modelo de robot de árbol de cuerpo rígido para construir un brazo robótico básico con cinco grados de libertad.

Construir un manipulador robótico mediante parámetros de cinemática DH
Utilice los parámetros DH del manipulador robótico Puma560® para construir de forma incremental e interactuar con un modelo de robot de árbol de cuerpo rígido.
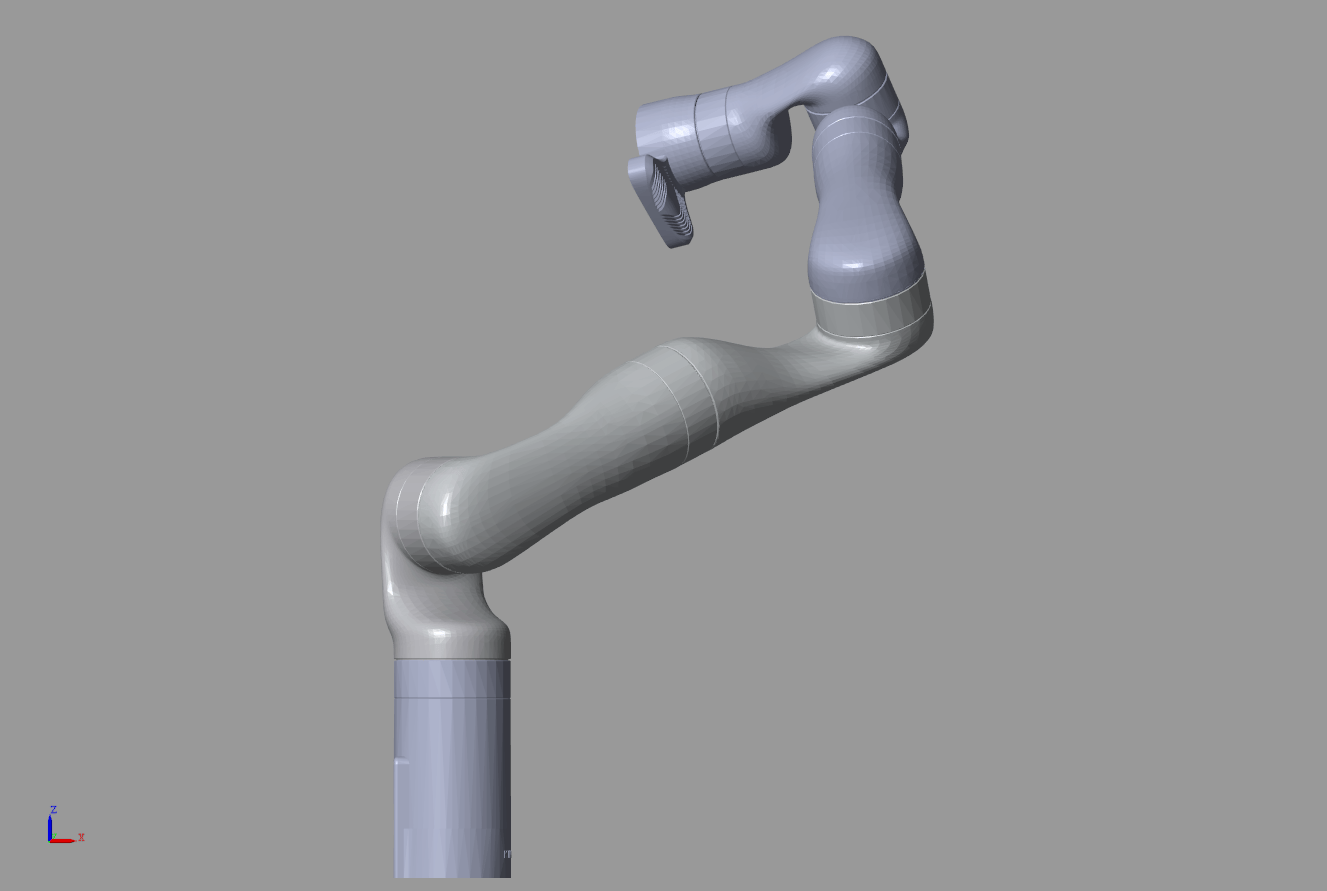
Perform Trajectory Tracking and Compute Joint Torque for Manipulator Using Simscape
Track trajectory and compute joint torque to drive the Simscape Multibody model along the given joint trajectory.
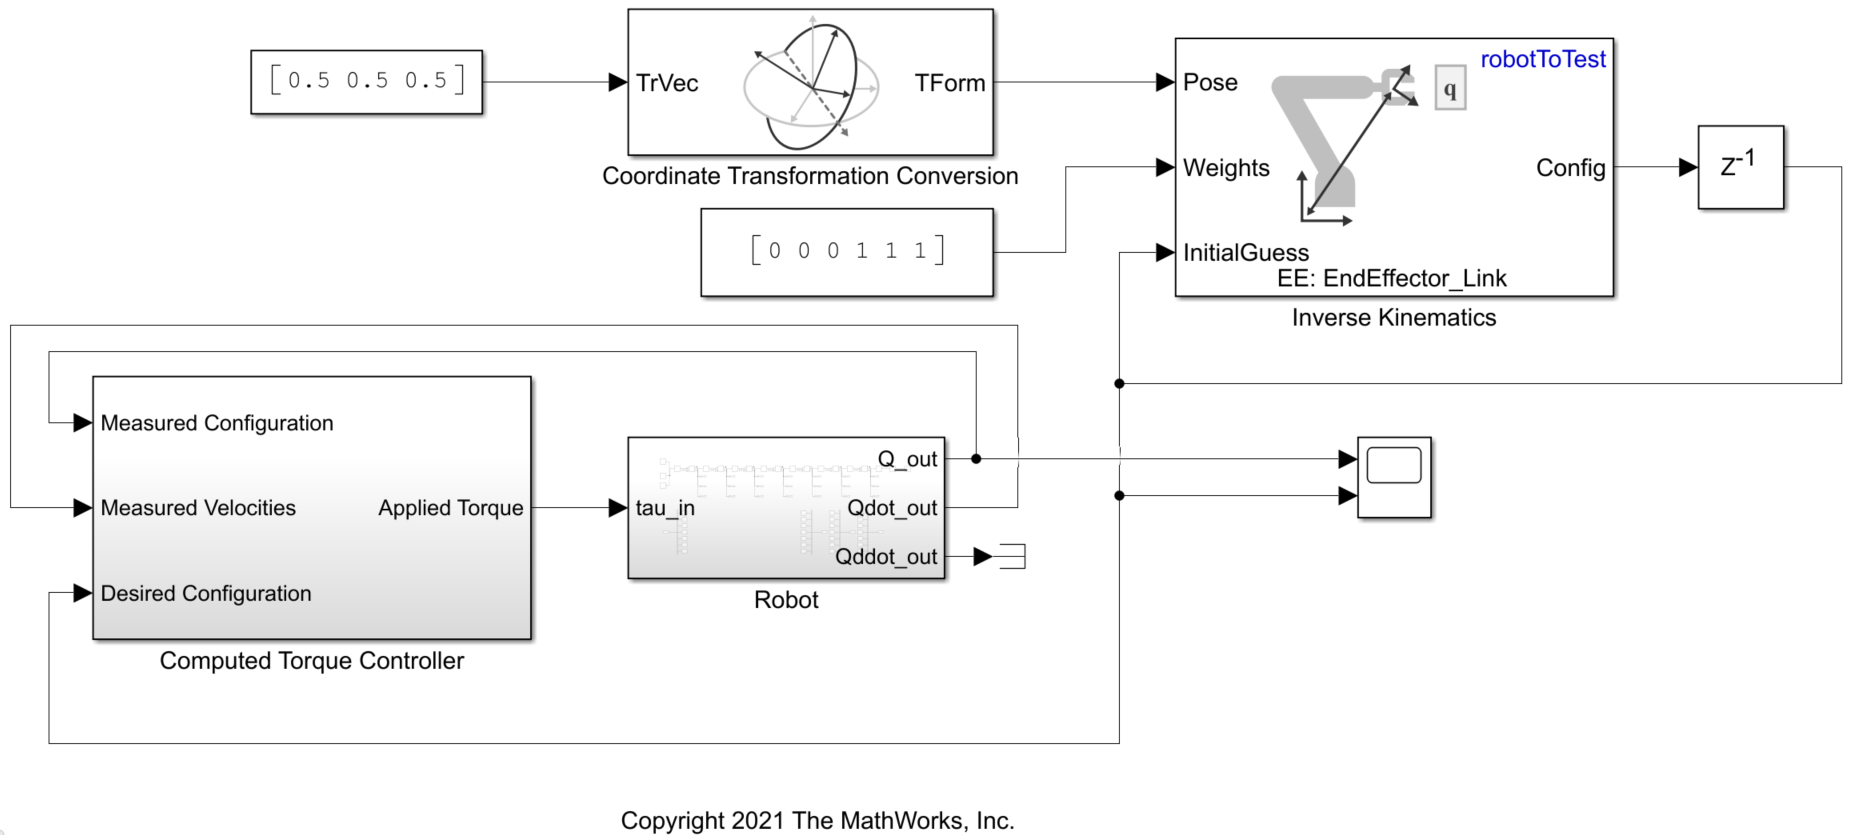
Design Position Controlled Manipulator Using Simscape
Design a manipulator position controller and compute joint position to drive the Simscape Multibody manipulator model.
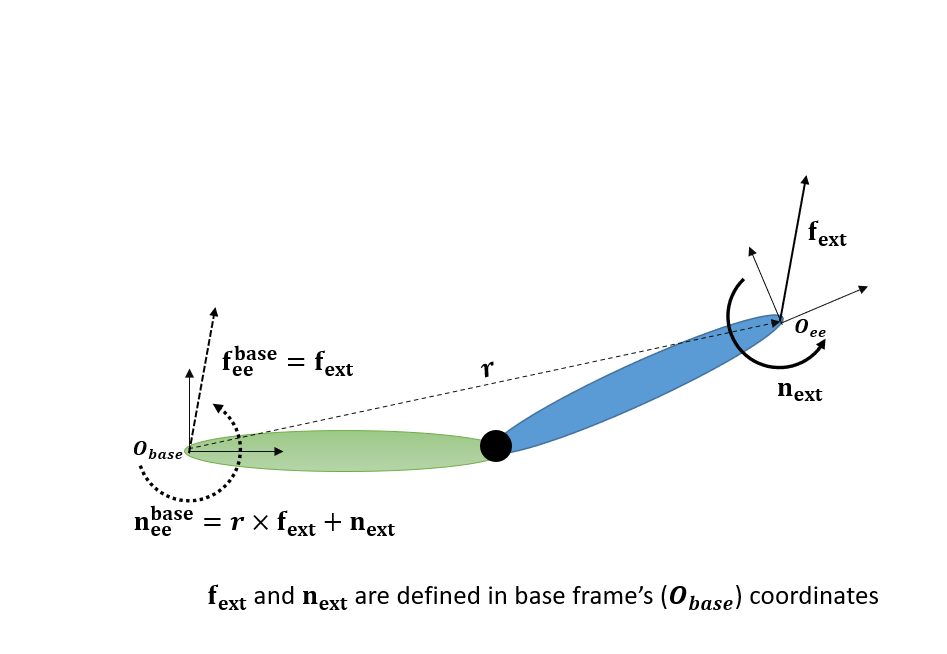
Calcular los pares articulares para equilibrar una fuerza y momento de punto final
Generar pares motor para equilibrar una fuerza de punto final que actúa sobre el cuerpo del efector final de un robot plano.

